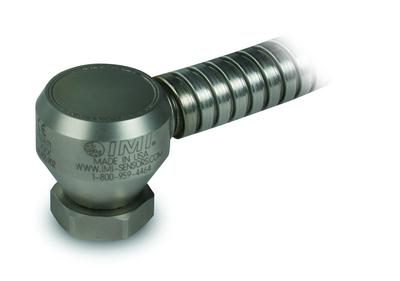
Pemancar getaran industri mengirim hasil pengukurannya sebagai arus antara 4 dan 20 mA. Angka arus itu bukan sekadar pembawa nilai, melainkan juga membawa informasi tentang kesehatan rangkaian pengukurannya sendiri. Karena itu kemampuan membaca arus loop dan mengubahnya kembali menjadi satuan getaran adalah keterampilan dasar bagi siapa pun yang memelihara sistem proteksi mesin.
Mengapa arus, bukan tegangan
Pada jalur yang panjang, tegangan mudah turun karena tahanan kabel dan mudah terpengaruh derau. Arus tidak demikian: pada loop arus, perangkat penerima mengukur besar arus yang mengalir, sehingga tegangan yang hilang di sepanjang kabel tidak mengubah hasil pembacaan selama arusnya masih berada dalam rentang kemampuan loop. Karena itu sinyal arus dipakai pada jalur industri yang panjang.
Pilihan rentang 4 sampai 20 mA juga disengaja. Nilai 4 mA mewakili titik nol pengukuran, bukan arus nol, sehingga arus di bawah 4 mA dapat dipakai sebagai penanda gangguan rangkaian, misalnya kabel yang putus atau perangkat yang kehilangan catu daya. Pada sistem dengan titik nol yang benar-benar 0 mA, kabel putus dan pembacaan nol tidak dapat dibedakan tanpa memeriksa rangkaiannya secara langsung.
Memetakan getaran ke arus
Hubungan antara nilai getaran dan arus ditentukan oleh rentang pengukuran yang dipilih. Pada kategori ini tersedia pemancar dengan rentang 0 sampai 0,5 inci per detik puncak atau 0 sampai 12,7 mm per detik puncak, dan rentang 0 sampai 1 inci per detik puncak atau 0 sampai 25,4 mm per detik puncak, keduanya dengan keluaran 4 sampai 20 mA. Rentang pertama memiliki rentang frekuensi 3 Hz sampai 1 kHz dengan toleransi 10 persen.
Untuk pemancar 0 sampai 25,4 mm per detik puncak, rentang ukur dibagi rentang arus, yaitu 25,4 mm/s ÷ 16 mA = 1,5875 mm/s per mA. Dengan angka itu, pembacaan 12 mA berarti nilai getaran (12 − 4) × 1,5875 = 12,7 mm/s puncak. Untuk pemancar 0 sampai 12,7 mm per detik puncak, faktornya menjadi 12,7 ÷ 16 = 0,79375 mm/s per mA, sehingga arus 12 mA mewakili (12 − 4) × 0,79375 = 6,35 mm/s puncak.
Tabel: membaca arus loop
| Arus | Arti | Tindakan yang wajar |
|---|---|---|
| Sekitar 0 mA | Loop terputus atau perangkat tanpa catu daya | Periksa kabel, sambungan, dan catu daya |
| Di bawah 4 mA | Nilai di bawah titik nol atau gangguan perangkat | Periksa kondisi mesin dan konfigurasi pemancar |
| 4 sampai 20 mA | Nilai getaran dalam rentang ukur | Bandingkan dengan nilai acuan dan ambang batas |
| 20 mA atau lebih | Nilai mencapai atau melampaui skala penuh | Periksa mesin dan pertimbangkan rentang yang lebih besar |
Menetapkan ambang dari arus
Bila ambang batas ditetapkan dalam satuan getaran, nilainya perlu diterjemahkan menjadi arus agar dapat diperiksa langsung pada loop. Contoh perhitungan Terastek pada pemancar 0 sampai 25,4 mm per detik puncak dengan faktor 1,5875 mm/s per mA: ambang 10 mm/s puncak setara dengan (10 ÷ 1,5875) + 4 = 6,3 + 4 = 10,3 mA. Angka ini yang dipakai saat memeriksa apakah pengendali benar-benar bertindak pada nilai yang dimaksud.
Perhatikan juga kebijakan yang dipakai sistem pengukuran getaran mesin: kriteria evaluasi hanya berkaitan dengan getaran yang dihasilkan mesin itu sendiri, bukan getaran yang diteruskan dari luar. Karena itu pesan kesalahan yang perlu ditanyakan lebih dahulu ketika sebuah mesin tampak bergetar berlebihan adalah apakah sumbernya mesin itu atau mesin lain di sekitarnya.
Rentang frekuensi menentukan apa yang terlihat
Rentang frekuensi pemancar getaran pada kategori ini adalah 3 Hz sampai 1 kHz dengan toleransi 10 persen, sedangkan saklar getaran elektronik pada kategori yang sama memiliki respons frekuensi 2 sampai 1.000 Hz dan saklar mekanis bekerja pada 0 sampai 100 Hz. Angka-angka ini menjelaskan keterbatasan yang perlu disadari: getaran pada frekuensi di bawah 3 Hz tidak terukur oleh pemancar tersebut, dan pada mesin yang berputar sangat lambat, frekuensi putaran serta kelipatan pertamanya dapat berada di bawah batas itu.
Hitung dahulu frekuensi putaran mesin dalam satuan Hz, lalu bandingkan kelipatan pertama sampai keempatnya dengan rentang frekuensi perangkat. Bila kelipatan yang penting berada di luar rentang, menaikkan ambang batas tidak akan menolong karena fenomena tersebut memang tidak terbaca.
Keluaran tambahan pada satu titik ukur
Sebagian pemancar pada kategori ini menyediakan keluaran suhu di samping keluaran getaran, sehingga satu titik pemasangan dapat memasok dua besaran untuk dipantau. Bagi sistem proteksi, cara ini mengurangi jumlah titik pemasangan pada mesin dan menyederhanakan jalur kabel, dengan catatan bahwa setiap keluaran tetap harus diperiksa skalanya secara tersendiri.
Daftar periksa pengujian loop
- Catat rentang pengukuran pemancar yang terpasang.
- Hitung faktor pengubahan dari mm per detik puncak ke mA.
- Ukur arus pada kondisi mesin berhenti dan catat nilainya sebagai acuan titik nol.
- Ukur arus pada kondisi mesin bekerja normal dan bandingkan dengan nilai acuan awal.
- Periksa nilai arus pada saat ambang batas seharusnya tercapai.
- Periksa perilaku pembacaan ketika jalur ke pemancar diputus secara sengaja.
- Periksa rentang frekuensi pemancar terhadap frekuensi putaran mesin.
- Catat tanggal pengujian dan siapa yang melaksanakannya.
Pengaruh panjang kabel dan tahanan loop
Pada loop arus, panjang kabel tidak mengubah nilai arus selama catu daya loop mampu mempertahankan arus tersebut melalui seluruh tahanan rangkaian. Yang bertambah dengan panjang kabel adalah tahanan total dan tegangan yang diperlukan untuk mendorong arus itu. Karena itu pemeriksaan loop perlu mencakup kemampuan catu daya pada kondisi arus tertinggi, yaitu 20 mA.
Bila tahanan total loop, termasuk kabel dan tahanan masukan penerima, adalah 250 Ω, maka pada arus 20 mA diperlukan tegangan 0,02 A × 250 Ω = 5 V hanya untuk mengalirkan arus tersebut. Angka ini dipakai untuk memastikan catu daya loop memiliki tegangan cukup setelah memperhitungkan seluruh tahanan pada jalur, termasuk sambungan yang mungkin bertambah seiring waktu.
Kesalahan umum
- Menganggap arus 0 mA sebagai pembacaan getaran nol.
- Menghitung ambang batas dengan faktor pengubahan dari pemancar yang berbeda rentang.
- Memasang pemancar dengan rentang lebih kecil dari getaran normal mesin sehingga sinyal selalu pada skala penuh.
- Mengabaikan rentang frekuensi ketika memilih pemancar untuk mesin berputar lambat.
- Mengubah rentang pengukuran tanpa menghitung ulang ambang batas pada pengendali.
- Tidak mencatat nilai arus titik nol saat pemasangan sebagai acuan pemeriksaan berikutnya.
Peralatan dan konfigurasi terkait
- PCB Piezotronics 640b/top/mil Series — Pemancar Getaran 4-20 mA
- PCB Piezotronics 642A61 — Sensor 4-20 mA
- PCB Piezotronics TO640B31 — Pemancar 4-20 mA dengan Keluaran Suhu
- PCB Piezotronics 685B0001A13 — Saklar Getaran Elektronik
- PCB Piezotronics 685A09 — Saklar Getaran Mekanis
- Kategori: Vibration Transmitter · Merek: PCB Piezotronics
- Hub aplikasi: Pengujian Suara & Getaran
- Artikel terkait: Monitoring Getaran Motor, Pompa, dan Gearbox
- Artikel serumpun: Cara Memilih Vibration Transmitter dan Switch, Proteksi Getaran pada Mesin Kritis
Kesimpulan
Sinyal 4 sampai 20 mA membawa nilai getaran sekaligus informasi tentang kondisi rangkaiannya. Hitung faktor pengubahan dari rentang ukur yang benar, catat nilai arus pada kondisi normal sebagai acuan, periksa perilaku loop ketika jalur diputus, dan pastikan rentang frekuensi perangkat mencakup frekuensi putaran mesin beserta kelipatannya. Untuk meninjau pemancar getaran dan perangkat proteksi yang sesuai dengan mesin Anda atau menyiapkan permintaan penawaran, tim Terastek dapat membantu mencocokkannya.
Sumber resmi
- PCB Piezotronics, “Vibration Transmitters”, https://www.pcb.com/industrial-sensors/4-20-ma-transmitters/vibration-transmitters — diakses 29 September 2026
- PCB Piezotronics, “Model 640/641/645/646 B Series Industrial 4-20 mA Sensor — Installation and Operating Manual”, https://www.pcb.com/contentStore/docs/pcb_corporate/imi/products/manuals/640b00.pdf — diakses 29 September 2026
- Texas Instruments, “PGA900 as a 4- to 20-mA Current Loop Transmitter” (Application Report SLDA030), https://www.ti.com/jp/lit/an/slda030/slda030.pdf — diakses 29 September 2026
- ISO, “ISO 20816-1:2016 Mechanical vibration — Measurement and evaluation of machine vibration — Part 1: General guidelines”, https://www.iso.org/standard/63180.html — diakses 29 September 2026
