Jawaban singkat: pakai sensor piezoelektrik tekanan dinamis (mode muatan atau ICP), pasang beberapa titik ukur merata pada penampang inlet impeler plus referensi atas–bawah pipa, rekam dengan akuisisi multi-kanal, lalu analisis di domain waktu dan frekuensi. Acuannya: frekuensi putaran fn = n/60 dan frekuensi bilah (BPF) fBPF = Zi × fn. Di Indonesia (50 Hz) motor induksi 4 kutub berputar 1.500 rpm sinkron (sekitar 1.450–1.485 rpm berbeban), jadi fn ≈ 24,17–25 Hz dan untuk pompa 4 bilah fBPF ≈ 96,7–100 Hz. Pulsa tekanan dipengaruhi frekuensi putaran, BPF, dan wake vortex (Dai et al., Processes 2021).
Mengapa pulsa tekanan muncul pada pompa dan sistem hidrolik
Kondisi runaway dapat memicu wake vortex, aliran balik, dan pulsa tekanan hebat. Eksperimen Dai et al. (Processes 2021, 9(9):1597) memakai rig model yang memenuhi ISO 9906 dan pengujian mengikuti IEC 60193; head runaway yang diuji 0,65; 1,28; 2,05; dan 3,06 m pada sudut bilah -4, -2, 0, dan +2 derajat, dicatat dengan akuisisi 10 kanal.
Analisis domain waktu dan frekuensi adalah metode utamanya. Pulsa tekanan terutama dipengaruhi frekuensi putaran, BPF, dan frekuensi wake vortex: koefisien tak berdimensi pada frekuensi putaran dan wake vortex naik jelas seiring bertambahnya head runaway tetapi berubah sedikit terhadap sudut bilah, dan pada head yang sama koefisien wake vortex lebih tinggi daripada frekuensi putaran (Dai et al., Processes 2021).
Rencana titik ukur: pelajaran dari MP1–MP6
Empat sensor tekanan disusun merata pada penampang inlet impeler khusus untuk menghilangkan galat acak (random error): MP1–MP4 di antarmuka impeler dan pipa inlet, MP5 dan MP6 tepat di atas dan di bawah pipa inlet (Dai et al., Processes 2021).
| Titik ukur | Posisi | Peran |
|---|---|---|
| MP1–MP4 | Merata di antarmuka impeler dan pipa inlet | Menghilangkan galat acak lewat empat sensor seragam |
| MP5 dan MP6 | Tepat di atas dan di bawah pipa inlet | Referensi atas–bawah; pasangan ini memisahkan efek gravitasi dari efek putaran |
Koefisien wake vortex berbeda jauh antar sensor, jadi inti wake vortex tidak di pusat sumbu rotasi (Dai et al., 2021).
Memilih sensor: mode muatan (charge) versus ICP
Sensor piezoelektrik mengukur tekanan dinamis dan umumnya tidak cocok untuk tekanan statis. Mode muatan menghasilkan muatan impedansi tinggi; ICP adalah mode tegangan dengan penguat terintegrasi (PCB Piezotronics, S1). Mode muatan cocok untuk rentang dinamis lebar, respons frekuensi tinggi, dan shock tinggi pada tekanan hidrolik dan fluida. Rentang dari manual seri 111A/112A/113A/116/171: seri 113A 15.000 psi (103.420 kPa) dan acceleration compensated; seri 116 resonansi 130 kHz, 10 pC/psi; seri 171 600 psi (4.136 kPa); seri 112A dan 111A pada 3.000 / 100 / 10.000 psi, sensitivitas 112A 0,01 mV/psi hingga 1,0 V/psi.
Batas frekuensi dan pemasangan recess versus flush
Batas frekuensi tinggi sekitar 20% dari frekuensi resonansi sensor, dan dapat lebih dibatasi oleh drive current serta panjang dan kapasitansi kabel. Respons frekuensi rendah ditetapkan discharge time constant (DTC), analog tapis high-pass RC orde satu; pada sistem ber-coupling AC, sinyal berulang meredam sampai luas atas dan bawah garis dasar sama sementara peak-to-peak tetap (S1).
Recess melindungi diafragma dari flash temperature dan impingement partikel sehingga dapat memperpanjang umur sensor, tetapi salurannya adalah sistem orde dua under-damped yang resonansinya ditentukan panjang saluran; panjang saluran membatasi rentang frekuensi terpakai dan waktu naik pulsa (S3). Flush mount (diafragma sejajar atau sedikit terbenam dari permukaan dalam ruang uji) dipakai hanya bila ruang atau kebutuhan respons frekuensi meniadakan recess (S3).
| Panjang saluran (inci) | Perkiraan resonansi saluran (kHz) | Perkiraan waktu naik pulsa tercepat (µs) |
|---|---|---|
| 0,050 | 66 | 5 |
| 0,100 | 33 | 10 |
| 0,200 | 16,5 | 20 |
| 0,50 | 6,6 | 50 |
| 1,0 | 3,3 | 100 |
Tabel resmi itu berlaku pada 25 °C (77 °F) (S3). Akurasi sistem tidak lebih baik daripada pemasangan kabelnya; yang dikarakterisasi dinamis adalah seluruh kanal — kapiler, tubing, elektronik (Dias Pereira, 2024, PMC10818584).
Contoh perhitungan sistem 50 Hz Indonesia dan pembanding 60 Hz
Indonesia memakai jala-jala 50 Hz, jadi angkanya berbeda dari contoh bersistem 60 Hz. Untuk motor induksi 4 kutub pada 50 Hz:
- Kecepatan sinkron: ns = 120 × f / p = 120 × 50 / 4 = 6.000 / 4 = 1.500 rpm.
- Berbeban, putaran aktual 1.450–1.485 rpm karena slip.
- fn = n/60: pada 1.500 rpm = 25 Hz; pada 1.485 rpm = 24,75 Hz; pada 1.450 rpm ≈ 24,17 Hz.
- fBPF = Zi × fn untuk Zi = 4 bilah: 4 × 25 = 100 Hz; 4 × 24,75 = 99 Hz; 4 × 24,17 ≈ 96,7 Hz.
- Harmonik BPF: 200, 300, 400, dan 500 Hz (orde 2–5).
Pembanding 60 Hz: ns = 120 × 60 / 4 = 1.800 rpm, berbeban ≈ 1.750 rpm, jadi fn = 1.800/60 = 30 Hz (berbeban ≈ 29,2 Hz) dan fBPF = 4 × 30 = 120 Hz (berbeban ≈ 116,7 Hz).
Bandwidth ditetapkan BPF dan harmoniknya, bukan hanya frekuensi putaran: bila hanya fn ≈ 25 Hz yang diperhatikan, puncak 100 Hz beserta harmoniknya terlewat atau terlipat. Hubungan fn = n/60 dan fBPF = Zi × fn dengan peran BPF dan wake vortex sejalan dengan kerangka analisis Dai et al. (Processes 2021).
Rantai akuisisi dan aturan praktis Terastek untuk laju sampling
Prinsip Nyquist menetapkan laju sampling minimal dua kali frekuensi tertinggi; dua kali hanya cukup untuk mengetahui adanya komponen, bukan mempertahankan bentuk gelombang dan amplitudo puncaknya. Laju sampling minimal 10 kali frekuensi tertinggi yang diminati (konvensi kerja kami sendiri, bukan dari sumber mana pun di daftar Sumber resmi). Untuk BPF 100 Hz dengan harmonik sampai orde 5 (500 Hz): 10 × 500 Hz = 5 kS/s per kanal, enam kanal berarti 30 kS/s agregat. Aktifkan tapis anti-alias dan catat trigger tachometer sekali per putaran.
Alur kerja pengukuran pulsa tekanan
- Kumpulkan data mesin: frekuensi jala-jala (50 Hz di Indonesia), jumlah kutub, putaran berbeban, dan Zi.
- Hitung fn = n/60 dan fBPF = Zi × fn; tetapkan frekuensi tertinggi yang diminati termasuk harmoniknya.
- Pilih sensor mode muatan atau ICP sesuai rentang tekanan dan respons frekuensi (S1).
- Bandingkan resonansi sensor, batas 20% resonansi, DTC, dan panjang saluran sebelum memilih recess atau flush (S3).
- Susun minimal empat titik ukur merata pada penampang yang sama plus referensi atas–bawah pipa (pola MP1–MP6).
- Tetapkan laju sampling dengan aturan praktis Terastek dan aktifkan tapis anti-alias.
- Pasang sensor, lindungi jalur kabel, verifikasi akurasi sistem (S3).
- Kalibrasi atau verifikasi dinamis di level kanal (kapiler, tubing, elektronik) — Dias Pereira, 2024.
- Rekam baseline dan tiap kondisi uji dengan durasi serta laju sampling sama.
- Analisis domain waktu (puncak, peak-to-peak) dan frekuensi (fn, fBPF, harmonik, wake vortex) per titik ukur.
- Dokumentasikan konfigurasi dan ulangi pengukuran untuk keterulangan.
Kesalahan umum
- Memakai sensor tekanan statis untuk pulsa cepat; piezoelektrik ditujukan untuk tekanan dinamis (S1).
- Mengabaikan DTC: sinyal berulang pada sistem ber-coupling AC meredam sampai luas di atas dan di bawah garis dasar sama (S1).
- Memilih recess lalu mengharapkan puncak frekuensi tinggi; panjang saluran menurunkan resonansi dan dapat menimbulkan passage ringing (S3).
- Mengabaikan BPF beserta harmoniknya dan hanya menganalisis frekuensi putaran.
- Menarik kesimpulan dari satu titik ukur lalu menganggap inti wake vortex di pusat sumbu rotasi (Dai et al., Processes 2021).
- Menyalin konfigurasi mesin 60 Hz (BPF ≈ 116,7–120 Hz) ke 50 Hz (≈ 96,7–100 Hz).
Peralatan dan konfigurasi terkait
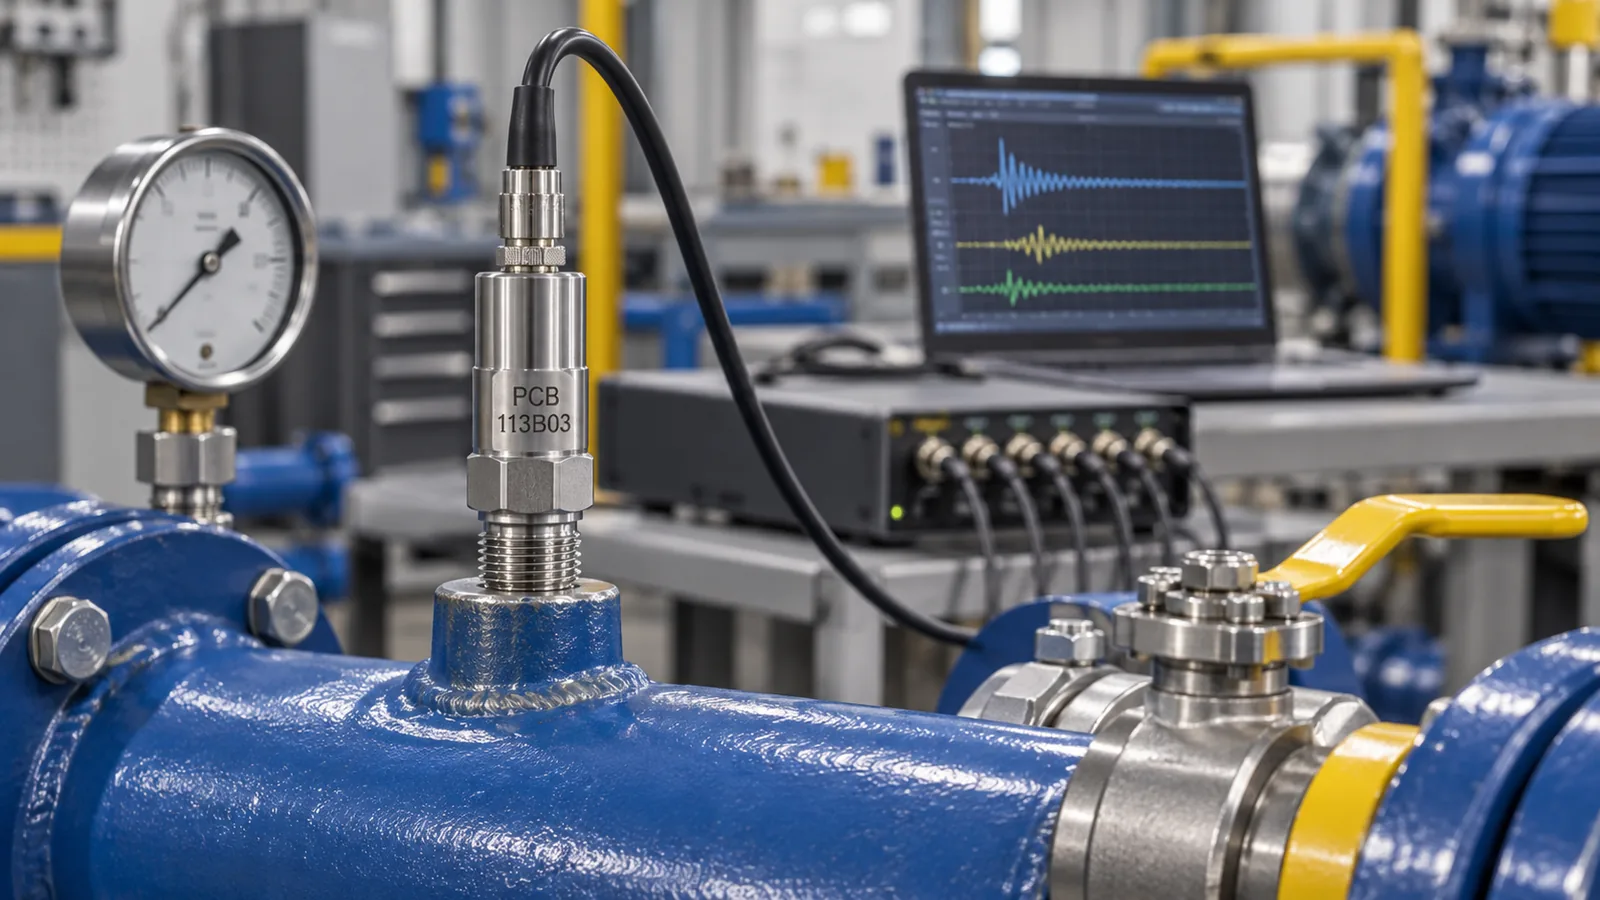
Untuk pulsa tekanan berfrekuensi tinggi pada pompa dan sistem hidrolik, mode muatan maupun ICP dapat dipertimbangkan. Rujukan peralatan: PCB Piezotronics 113B series, PCB Piezotronics 113B22 high-frequency ICP pressure sensor series untuk pita frekuensi tinggi, PCB Piezotronics 176A07, dan PCB Piezotronics 112 pressure sensor series — katalog lengkapnya di kategori pressure transducer dan halaman brand PCB Piezotronics.
Pengukuran pulsa tekanan biasanya digabung dengan pemantauan getaran ( monitoring getaran motor, pompa, dan gearbox) dan datanya diarahkan ke hub IIoT monitoring. Dasar pemilihan rantai pengukurannya dibahas di dua artikel pendamping klaster ini: cara memilih pressure transducer untuk tekanan dinamis industri dan tekanan statis vs dinamis: respons frekuensi dan discharge time constant.
Kesimpulan
Pengukuran pulsa tekanan pada pompa dan sistem hidrolik bertumpu pada tiga hal: titik ukur merata pada penampang yang mewakili, pengukuran yang menghormati batas sensor dan pemasangan, serta analisis yang memisahkan komponen putaran, BPF beserta harmoniknya, dan wake vortex. Untuk instalasi 50 Hz di Indonesia: fn ≈ 24,17–25 Hz dan, untuk pompa 4 bilah, fBPF ≈ 96,7–100 Hz dengan harmonik yang menaikkan kebutuhan bandwidth akuisisi.
Jika Anda menyiapkan pengukuran pulsa tekanan pada pompa, kompresor, atau sistem hidrolik, kami dapat meninjau spesifikasi titik ukur, pemilihan sensor, dan konfigurasi akuisisinya. Kirimkan detail mesin dan kondisi operasi untuk review spesifikasi atau permintaan penawaran.
Sumber resmi
- PCB Piezotronics — Introduction to Dynamic Pressure Sensors — https://www.pcb.com/resources/technical-information/introduction-to-pressure-sensors — diakses 27 September 2026.
- PCB Piezotronics — Pressure Sensor Manual, Series 111A / 112A / 113A / 116 / 171 — https://www.pcb.com/contentstore/docs/pcb_corporate/pressure/products/manuals/113b03.pdf — diakses 27 September 2026.
- PCB Piezotronics — Model 176A13/020RL Manual (recess vs flush mounting) — https://www.pcb.com/contentStore/docs/pcb_corporate/pressure/products/manuals/176a13_020rl.pdf — diakses 27 September 2026.
- Dias Pereira — Pressure Sensors: Working Principles of Static and Dynamic Pressure Measurement — PMC, National Library of Medicine (PMC10818584) — https://pmc.ncbi.nlm.nih.gov/articles/PMC10818584/ — diakses 27 September 2026.
- Dai et al. — Experiment on Pressure Pulsation of Axial Flow Pump System with Different Runaway Head, Processes 2021, 9(9):1597 — MDPI — https://www.mdpi.com/2227-9717/9/9/1597 — diakses 27 September 2026.
