Acceleration, velocity, dan displacement adalah tiga cara berbeda untuk menyatakan gerakan vibrasi. Ketiganya saling berhubungan melalui frequency dan operasi calculus, tetapi tidak selalu dapat dipertukarkan tanpa filtering, frequency range, dan kondisi sinyal yang benar.
Dewesoft mendokumentasikan bahwa input dan output vibration dapat dinyatakan sebagai displacement, velocity, atau acceleration. Konversi dari acceleration ke velocity memakai integration; konversi ke displacement memakai double integration. Setiap konversi membawa konsekuensi terhadap noise, low-frequency drift, high-frequency content, dan filter.
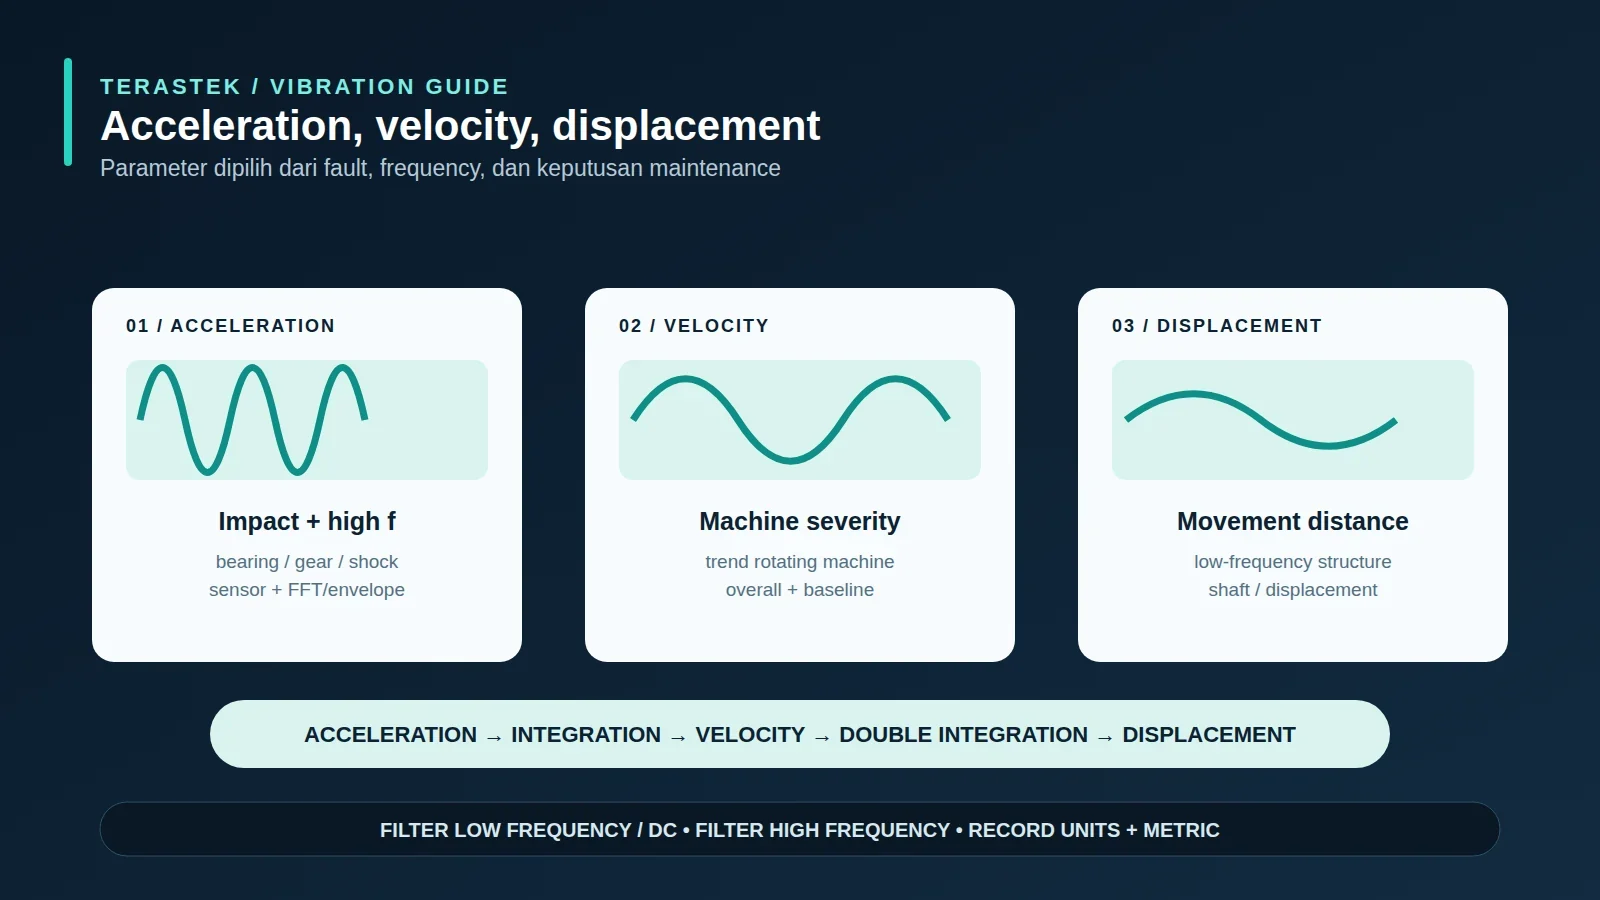
1. Perbedaan tiga parameter
| Parameter | Makna | Sering dipakai untuk |
|---|---|---|
| Acceleration | Perubahan velocity terhadap waktu. | Impact, bearing, gear, shock, dan komponen frequency lebih tinggi. |
| Velocity | Perubahan displacement terhadap waktu. | Overall severity dan trending mesin berputar pada rentang frequency kerja. |
| Displacement | Jarak perpindahan posisi dari reference. | Gerakan frekuensi rendah, shaft relative motion, dan struktur dengan perpindahan besar. |
Tidak ada parameter yang selalu paling baik. Parameter yang dipilih harus menjawab fault dan keputusan yang ingin dibuat.
2. Mengapa frequency mengubah pilihan?
Pada frekuensi rendah, displacement dapat menjadi lebih besar untuk gerakan yang sama dibandingkan pada frekuensi tinggi. Acceleration lebih sensitif terhadap komponen frequency tinggi dan impact, sedangkan velocity sering digunakan sebagai indikator umum tingkat getaran mesin berputar. Hubungan matematisnya membuat noise dan error integrasi menjadi penting.
- Gunakan acceleration ketika fokus pada impact dan fault frequency tinggi.
- Gunakan velocity ketika membutuhkan trend severity mesin berputar yang mudah dibandingkan.
- Gunakan displacement ketika pertanyaannya adalah seberapa jauh struktur atau shaft berpindah.
- Jangan membandingkan nilai dari dua parameter tanpa mengetahui frequency band dan unitnya.
3. Konversi dengan integration dan filtering
Jika input acceleration ingin ditampilkan sebagai velocity, sistem melakukan integration. Untuk displacement, dilakukan double integration. Dewesoft memperingatkan bahwa integration dapat memperkuat komponen low-frequency dan DC; filtering low frequencies dan DC dapat diperlukan bila komponen tersebut hanya noise atau drift.
Sebaliknya, differentiation dari displacement atau velocity dapat memperkuat noise pada frequency tinggi. Karena itu, hasil konversi bukan sekadar mengubah unit. Periksa cutoff frequency, filter order, phase response, dan kondisi sinyal sebelum memakai hasilnya untuk keputusan.
4. Sensor dan measurement chain
| Kebutuhan | Rantai pengukuran yang dipertimbangkan | Catatan |
|---|---|---|
| Bearing/gear impact | Accelerometer + conditioning + DAQ + FFT/envelope. | Perlu bandwidth dan mounting yang mampu menangkap impact. |
| Machine severity trend | Accelerometer atau velocity sensor + meter/DAQ. | Pastikan frequency band dan metric konsisten antarroute. |
| Low-frequency structure | Sensor dengan respons low-frequency + displacement/velocity conversion. | Perhatikan drift, DC, integration, dan reference. |
| Three-direction diagnosis | Triaxial accelerometer + synchronized DAQ. | Dokumentasikan axis, orientation, dan cross-axis sensitivity. |
Pemilihan sensor harus mencakup sensitivity, range, noise, frequency response, temperature, mounting, cable, dan input conditioning. Sensor yang sama dapat menghasilkan keputusan berbeda bila mounting atau filter berubah.
5. Cara membaca hasil di lapangan
- Tentukan jenis mesin, RPM, load, dan fault yang ingin diketahui.
- Pilih parameter yang paling dekat dengan keputusan: impact, severity, atau displacement.
- Tentukan frequency band dan unit sebelum membuat baseline.
- Catat sensor, axis, mounting, filter, window, averaging, dan sampling.
- Bandingkan pengukuran pada titik dan kondisi operasi yang sama.
- Jika mengonversi parameter, periksa cutoff dan noise sebelum mempercayai trend.
6. Kesalahan interpretasi yang umum
- Menganggap angka lebih besar selalu berarti fault: unit, range, filter, dan speed dapat mengubah nilai.
- Mencampur displacement peak-to-peak dengan RMS: metric harus ditulis lengkap.
- Mengintegrasikan acceleration tanpa high-pass/filter: drift low-frequency dapat mendominasi hasil.
- Menggunakan satu parameter untuk semua fault: bearing impact dan shaft displacement tidak menjawab pertanyaan yang sama.
- Mengubah mounting antarperiode: perubahan setup dapat terlihat sebagai perubahan kondisi mesin.
Jalur produk di Terastek
Untuk accelerometer industri, lihat PCB Piezotronics 602, PCB Piezotronics 639A91 Triaxial, dan PCB Piezotronics 638A06. Untuk acquisition, bandingkan Dewesoft DEWE-43A, Dewesoft IOLITE, dan Dewesoft SIRIUS XR. Untuk konteks pembelian, lanjutkan ke panduan vibration tester atau hubungi Terastek.
Sumber resmi
- Dewesoft Manual — Time ODS: Displacement, Velocity, and Acceleration.
- Dewesoft Manual — Integration and Double Integration.
- Dewesoft — NVH and Vibration Analysis Brochure.
Terakhir ditinjau: 21 September 2026. Parameter, unit, filter, dan conversion method harus dicatat bersama hasil agar baseline dapat dibandingkan secara valid.
